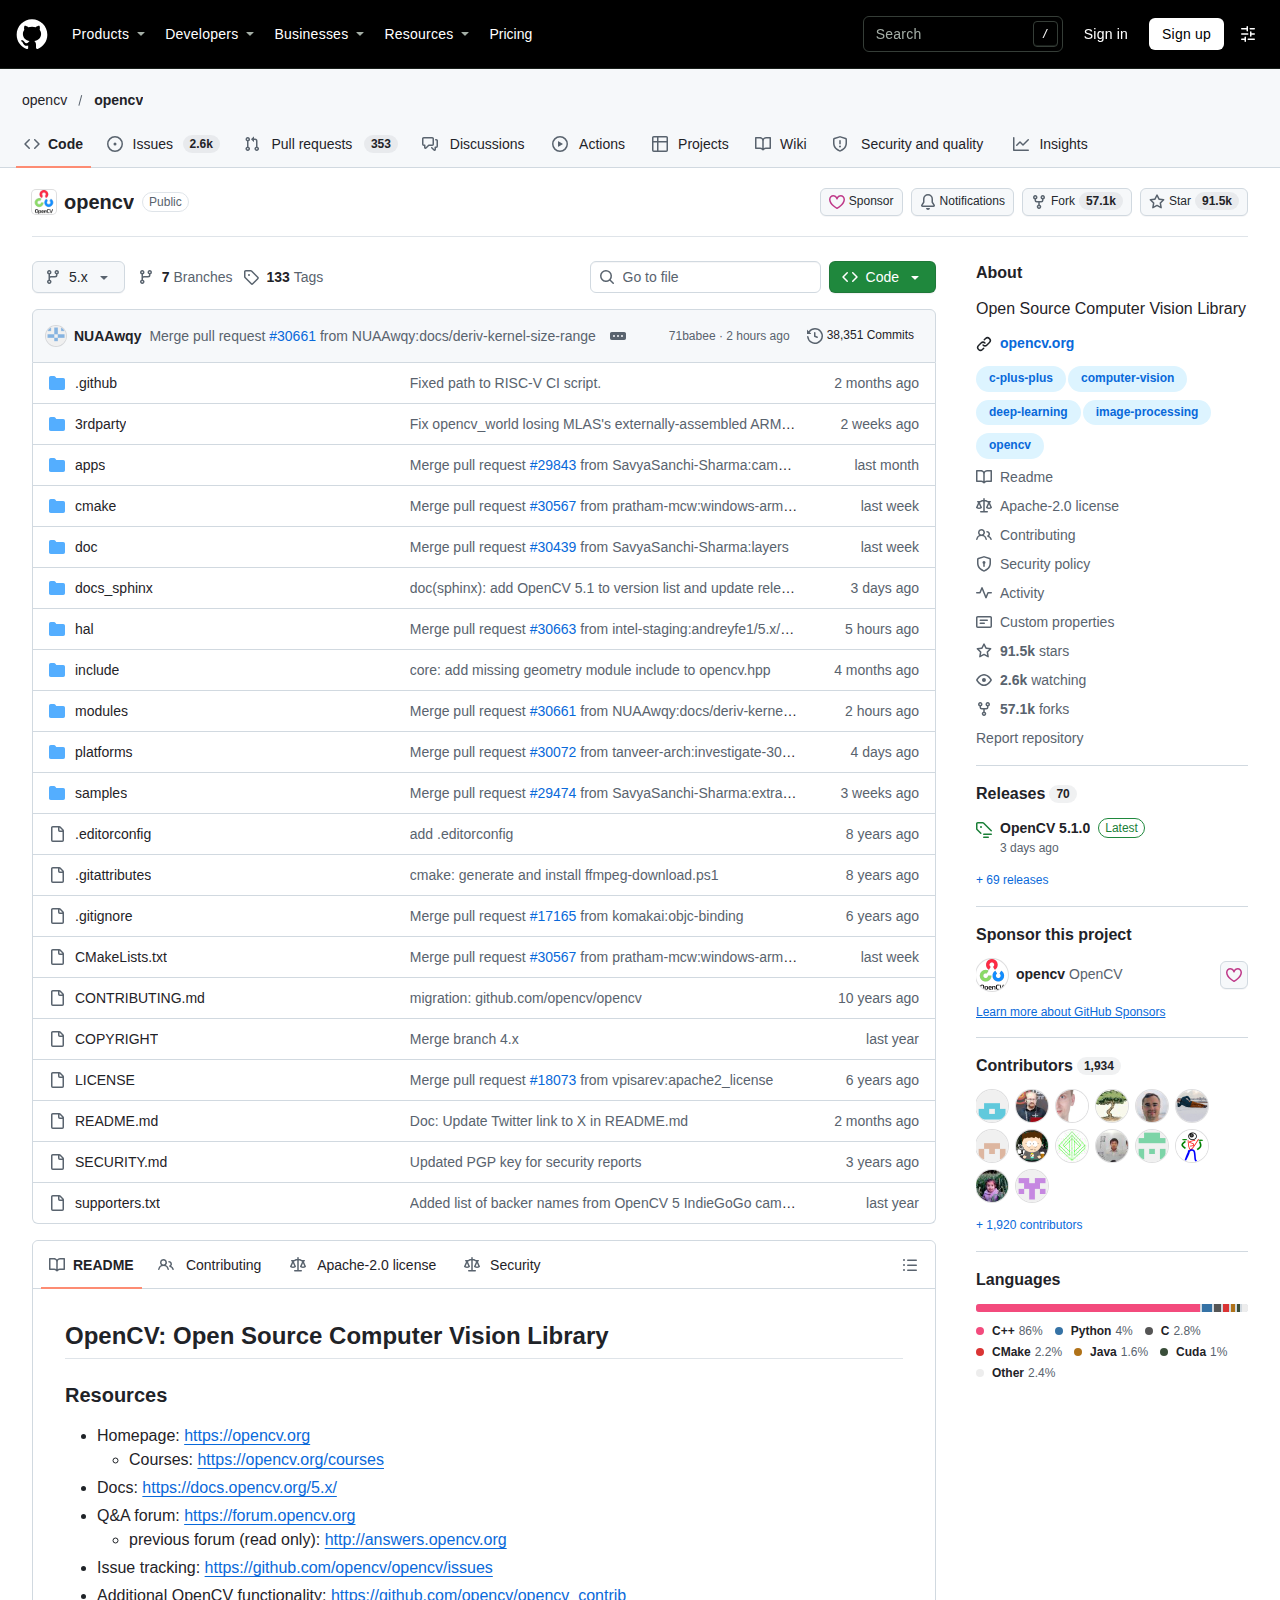
OpenCV 5.1.0 於十一月六日發布,是 5.x 系列首個功能更新。此版移除經典 DNN 引擎與 TensorFlow 匯入器,只留新引擎,並加入 CUDA 後端、cuDNN JIT 與 KV 快取預配置,官方量測 LLM 逐詞生成最快提升 4.95 倍。專案累積約九萬一千星標。
OpenCV 5.1 是什麼?
OpenCV 5.1.0 是電腦視覺庫 5.x 系列首個功能更新,2026 年 11 月 6 日發布,完成 DNN 模組新舊引擎交替,並擴充 FP8 資料型別與 3D 視覺化。
專案自 2012 年轉為開放治理後,長期同時服務學術研究與商業部署。5.0 於 2026 年六月發布,帶來新的 DNN 引擎與 N 維矩陣支援,5.1 則把過渡期遺留的舊路徑清除。
版本節奏亦反映維護策略的轉變。5.0 到 5.1 相隔約五個月,官方在變更記錄中明言這是 5.x 的第一個功能更新,而非修補版本,因此不相容變更集中在同一版公布。
為什麼新版將舊 DNN 引擎完全移除?
舊引擎已被新引擎取代,並存令修補重複投放。5.1 移除舊引擎與 TensorFlow 匯入器,引擎類型只保留自動、OpenCV 與 ORT 三種。
官方文件指出,新引擎在圖融合、佈局轉換與後端派發上均有獨立實作,舊引擎無法共用這些改進。兩套路徑並存期間,同一批模型在兩邊的行為差異也是問題來源。
移除範圍包括 TensorFlow 模型匯入。ONNX 與 TFLite 仍在支援之列,TFLite 匯入器在此版擴充到可執行更多模型,包含 YOLO 系列。
依賴 TensorFlow 凍結圖的舊專案,升級前須先轉為 ONNX 格式。此轉換通常在模型訓練階段完成,模型推論端則需同步調整載入程式碼。
新引擎讓 LLM 推論快多少?
Net::reserveKVCache() 預先配置注意力 KV 快取,官方量測 LLM 逐詞生成最快提升 4.95 倍;鏈式圖融合令 MPHand 快 2.27 倍。
KV 快取是自迴歸生成的關鍵瓶頸。每次生成新詞都要重讀既有的鍵值張量,若記憶體在執行期反覆重新配置,延遲會隨序列長度累積。預配置把這段成本移到推論開始之前。
其餘加速來自多個層面。LSTM 加入批次輸入投影與權重預先打包,CRNN 由 17.5 毫秒降至 2.8 毫秒。卷積轉置改用 MLAS GEMM 配合 col2im 與空間線程,SAM2 解碼器由 68.5 毫秒降至 36.8 毫秒。
量化路徑同樣受惠。int8 推論在首層卷積、AVX-VNNI 深度卷積與多線程矩陣乘法上皆有改動,DenseNet121 的 int8 版本快 7.4 倍。
舊專案升級會遇到哪些不相容問題?
變更集中在引擎旗標、匯入器與矩陣語法:TensorFlow 匯入器移除、Mat_ 逗號初始化刪除、Net::forward() 改回模型宣告的 FP16 或 BF16 型別。
前端同樣有變動。transposeND 已被標記棄用,改由帶軸順序參數的 N 維 transpose 取代。此變更影響自行處理批次張量的程式碼,多數情況只需調整引數順序。
工具鏈的相容性要求亦提高。OpenCL 路徑在讀取畸形模型時原本可能越界,此版在多處加入型別檢查並改為拋出例外,部分過往靜默通過的模型會在市集載入階段直接失敗。
官方建議先在測試環境以 ENGINE_AUTO 執行既有模型,確認輸出與舊版一致,再逐一處理失敗項目。ONNX 後端計分板相容度已達 83.9%,剩餘缺口集中在少數運算子。
文字渲染改用 HarfBuzz 解決了什麼問題?
文字繪製由 STB 改為 HarfBuzz,支援阿拉伯文與天城文連寫及字型連字;斜體與 Unicode 字庫改為可選依賴,映像體積可裁剪。
舊實作僅處理字元到字形的直接對映,缺乏上下文替換與字形組合能力。阿拉伯文的字母依位置變形,天城文的輔音需組合為單一字形,兩者在逐字繪製下皆會錯位。
更換引擎後,圖說、浮水印與標註工具可直接輸出正確的複雜文字。體積亦有改善,斜體與完整 Unicode 字庫不再強制連結,映像檔可依需求裁剪。
同版加入 cv::alphaComposite,支援 Porter-Duff 合成運算子,並在 cvtColor 補上 RGB 與 BGR 到 Oklab 的轉換,色彩混合與感知色差計算可在庫內完成。
3D 與 SLAM 模組加入了哪些能力?
3D 模組新增 OpenGL 視覺化工具 cv::viz3d,可顯示網格、點雲與相機軌跡,支援 Gaussian Splatting 渲染與單目視覺里程計。
Gaussian Splatting 是近兩年重建領域的主流表示法,此版提供 cv::loadGaussianSplats 直接讀取並在視窗中渲染。點雲處理同時補上離群點移除、法向定向、Ball-Pivoting 網格化與包圍體積計算。
視覺里程計被定位為 SLAM 的第一步。官方在變更記錄中明確描述此定位,意味完整的地圖建構與迴環偵測尚未納入,實際可用範圍集中在短序列的姿態追蹤。
相機校正亦有更新。手眼校正函式已開放給 Python,Schur 補求解器改為確定性且免鎖,三十二線程下快 1.45 倍。
OpenCV 5.1 的授權與採用成本如何?
OpenCV 以 Apache-2.0 授權發布,允許商用閉源整合且無需回饋修改。成本主要落在升級工時,包括模型格式轉換、引擎旗標調整與 OpenCL 例外處理。
授權寬鬆是此庫在商業產品中長期普及的原因之一。相對地,採用者需自行承擔推論精度驗證,官方不提供針對特定模型的保證。
效能收益的分布並不平均。官方數據以個別模型量測,實際專案能否重現 4.95 倍加速,取決於模型是否含注意力層與 KV 快取、是否使用量化,以及硬體是否支援 AVX-512 或 NEON 等向量指令集。
對於僅使用傳統影像處理的專案,升級誘因集中在 findNonZero 的 SIMD 路徑與 DFT 向量化,前者在稀疏遮罩上快達 15 倍,後者影響模板匹配與頻域濾波的整體吞吐。
出處連結有哪些?
原始程式碼、版本標籤與完整變更記錄均公開於 GitHub。專案採 Apache-2.0 授權,各平台預編譯安裝包隨版本一併發布。
儲存庫位於 https://github.com/opencv/opencv ,5.1.0 標籤附有 Windows、Android、iOS 與 ARM64 安裝包。逐項變更記錄收錄於專案 Wiki 的變更記錄頁,內含每項改動對應的議題編號。
視覺模型部署的另一條路線,可參考 Ultralytics YOLO 的文字辨識延伸 與 Docling 的文件解析做法。
總結:哪些團隊應該升級到 OpenCV 5.1?
需要在本機執行 LLM 或 Transformer 視覺模型的團隊收益最直接;僅做傳統影像處理者可緩步升級,仍依賴 TensorFlow 凍結圖者應先轉換格式。
此版的核心訊號是維護資源集中。兩套推論路徑並存的過渡期正式結束,後續最佳化只會投放在新引擎,觀望的專案拖得越久,可得的改進差距越大。
升級前的自檢項目集中在三處:模型格式是否為 ONNX 或 TFLite、程式碼是否使用已刪除的 Mat_ 逗號初始化、以及是否依賴 Net::forward() 回傳 float 的舊行為。三項確認完成後,其餘多數為引數層級的調整。
